车载雷达多径效应虚假目标实战指南
| 本文作者:MathWorks 中国高级应用工程师 马朝辉
一、引言:从“检测虚假目标”到“过滤虚假目标”
上一篇我们通过 MATLAB 仿真验证了:多径传播会导致雷达生成与真实目标运动学特性相似的虚假目标,进而干扰跟踪算法。在实际高速公路场景中,雷达不仅面临公路护栏等的静态反射,还会遭遇其他车辆等交通参与者的动态反射,使得虚假目标构成更为复杂。
本文作为系列第二篇,将构建“检测→分类→过滤→跟踪”的完整技术链路:搭建多雷达 360° 覆盖的高速公路场景,设计虚假目标分类算法,采用 GGIW-PHD 扩展目标跟踪器实现真实目标稳定跟踪,并通过量化指标系统评估算法性能。值得一提的是,本文也只是我们向大家展示在 MATLAB 中可以方便地进行相关开发的示例,实际中一定还存在性能更好的算法,希望大家能够借助我们的思路,实现更优的性能。
文章来源于 MATLAB 官网,链接附在文末,大家找到链接后在页面内右上方的点击 Copy Command 按钮复制指令到 MATLAB 命令行中运行,软件即会自动下载可直接运行的示例。
二、场景与传感器配置:360° 雷达覆盖的高速公路
1. 搭建多目标高速公路场景
场景包含 1 辆自车和 4 辆其他车辆,道路两侧设有护栏(静态反射体),自车搭载 4 个雷达传感器,实现 360° 无死角覆盖:
% 创建多径高速公路场景(含自车、目标车辆、护栏)
[scenario, egoVehicle, sensors] = helperCreateMultipathDrivingScenario;


% 加载预录制的雷达检测数据(也可通过helperRecordData函数重新录制其它自定义场景)
load('MultiPathRadarScenarioRecording.mat','detectionLog','configurationLog');
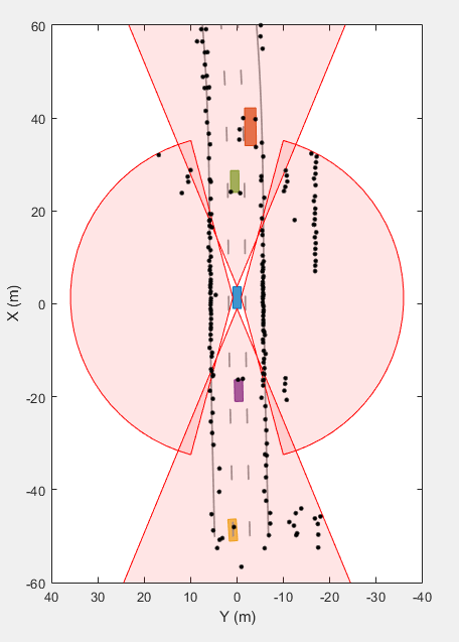
注:红色区域为雷达视场角,黑色圆点为雷达检测结果,包含真实目标、护栏及多径虚假目标。
2. 雷达传感器核心特性
工作频段:77GHz(车载标准频段);
覆盖范围:360° 全向(前 / 后向长距雷达 + 左 / 右向短距雷达);
多径仿真支持:HasGhosts属性设为true,可生成静态 / 动态反射导致的虚假目标。
三、核心算法:虚假目标分类与过滤处理链
为从复杂检测结果中筛选出真实目标,设计“多普勒分析→静态反射体提取→遮挡分析”的三段式处理链,最终将检测结果分为 4 类:真实目标、环境静态目标、静态反射虚假目标、动态反射虚假目标。
1. 第一步:多普勒分析(静态 / 动态目标分类)
利用雷达测量的径向速度,将检测结果分为静态和动态两类:
静态目标:径向速度接近 0(如护栏、路面);
动态目标:径向速度非零(如其他车辆、动态反射虚假目标)。
核心函数:helperClassifyStaticDynamic(基于径向速度阈值分类)。
2. 第二步:静态反射体提取(定位虚假目标反射源)
静态环境(如护栏)是虚假目标的主要反射源,通过以下步骤提取反射体:
采用 DBSCAN 算法对静态检测结果聚类;
对每个聚类拟合 2D 线段,这些线段即为 “静态反射体”(信号反射面)。
核心函数:helperFindStaticReflectors。
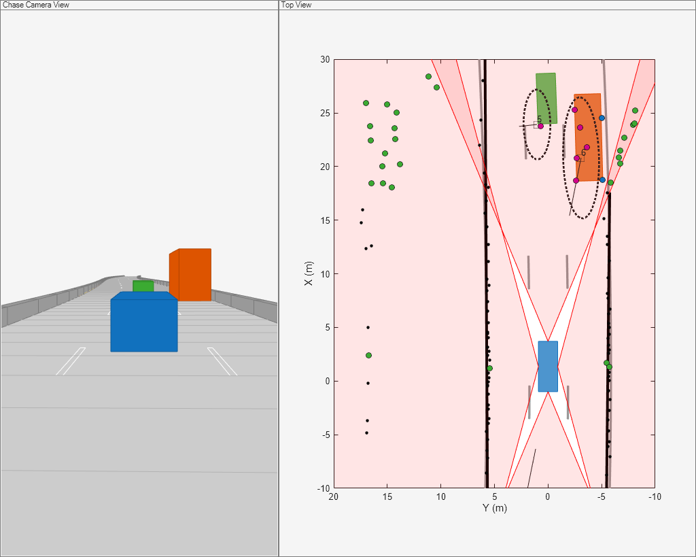
注:黑色线段为拟合的护栏反射体,是多径信号的主要反射来源。
3. 第三步:遮挡分析(区分真实 / 虚假动态目标)
虚假目标的本质是 “信号经反射后传播”,其传播路径会被反射体遮挡,通过遮挡分析可实现分类:
静态遮挡分析:检查动态检测结果是否被静态反射体遮挡,若遮挡则为 “静态反射虚假目标”;
动态遮挡分析:利用跟踪器的预测轨迹,检查动态检测结果是否被其他动态目标遮挡,若遮挡则为 “动态反射虚假目标”。
核心函数:
helperClassifyGhostsUsingReflectors(静态遮挡分析);
helperClassifyGhostsUsingTracks(动态遮挡分析)。
4. 最终分类结果
通过helperClassifyRadarDetections函数整合上述步骤,输出 4 类检测结果:
| 分类类型 | 说明 | 可视化颜色 |
| 真实目标(Targets) | 来自真实动态目标的直接路径检测 | 深红色 |
| 环境静态目标(Environment) | 来自护栏、路面的静态检测 | 黑色 |
| 静态反射虚假目标(Ghost S) | 经静态反射体反射的虚假目标 | 绿色 |
| 动态反射虚假目标(Ghost D) | 经动态目标反射的虚假目标 | 蓝色 |
四、扩展目标跟踪:GGIW-PHD 跟踪器配置
传统跟踪器难以区分真实目标与虚假目标(运动学特性相似),因此采用 GGIW-PHD(Gamma Gaussian Inverse Wishart-PHD)扩展目标跟踪器 —— 该跟踪器以椭圆形状建模目标,假设检测结果均匀分布在目标轮廓内,该模型允许跟踪器接收两次反射虚假目标检测结果,这类检测结果被误分类为真实目标检测结果的概率更高,且其反馈的多普勒测量结果与目标实际运动状态不一致。当同一物体的虚假目标检测结果与真实目标检测结果被判定为属于同一检测分区时,失真的多普勒信息可能导致轨迹估计结果发散。
为缓解这一问题,跟踪器将采用更高的测量噪声方差处理径向速度测量结果,以弥补目标测量模型的这一缺陷。同时,跟踪器还将结合使用高分配阈值与低合并阈值:高分配阈值能减少跟踪器将虚假目标检测结果生成为新轨迹分量的概率;低合并阈值则能让跟踪器丢弃因虚假目标检测结果校正而出现发散的轨迹分量。
本文通过trackerPHD System object生成跟踪器,关于详细信息,可参考《Extended Object Tracking of Highway Vehicles with Radar and Camera》示例:
https://ww2.mathworks.cn/help/driving/ug/extended-object-tracking.html。
1. 跟踪器核心配置
% 从录制数据中提取传感器配置
[~, sensorConfigurations] = helperAssembleData(detectionLog{1}, configurationLog{1});


% 配置GGIW-PHD滤波器(恒转角运动模型)
fori =1:numel(sensorConfigurations)
  sensorConfigurations{i}.FilterInitializationFcn=@helperInitGGIWFilter;
  sensorConfigurations{i}.SensorTransformFcn=@ctmeas; % 恒转角测量模型
end


% 创建PHD跟踪器
tracker = trackerPHD( ...
 SensorConfigurations= sensorConfigurations, ...
 PartitioningFcn=
@(x)helperMultipathExamplePartitionFcn(x,2,5), ... % 检测分区函数
 AssignmentThreshold=450, ... % 高分配阈值(减少虚假目标新轨迹生成)
 ExtractionThreshold=0.8, ... % 轨迹提取阈值
 ConfirmationThreshold=0.85, ... % 轨迹确认阈值
 MergingThreshold=25, ... % 低合并阈值(丢弃因虚假目标发散的轨迹)
 DeletionThreshold=1e-3, ... % 轨迹删除阈值
 BirthRate=1e-4, ... % 低新生轨迹率(减少杂波导致的假轨迹)
 HasSensorConfigurationsInput=true...
);
2. 跟踪器关键设计思路
高分配阈值:减少虚假目标被误判为新目标的概率;
低合并阈值:当轨迹因虚假目标导致状态发散时,及时合并 / 丢弃;
椭圆形状建模:仅接受目标轮廓内的检测结果,排除轮廓外的虚假目标。
五、运行仿真与性能评估
接下来将推进场景仿真,调用传感器的预录制测量数据,并通过上述算法对数据进行处理。本文将采用广义最优子模式分配(GOSPA)指标分析跟踪算法的性能,同时通过估计雷达检测结果真实分类与预测分类间的混淆矩阵,分析分类过滤算法的性能。雷达检测结果的真实分类信息将通过辅助函数helperTrueClassificationInfo获取。
1. 仿真运行代码
% 初始化GOSPA指标计算器(用于跟踪性能评估)
gospaMetric = trackGOSPAMetric( ...
  Distance ='custom', ...
  DistanceFcn = @helperGOSPADistance, ...
  CutoffDistance =35);


% 初始化可视化界面
display = helperMultiPathTrackingDisplay;


% 初始化变量
predictedTracks = objectTrack.empty(0,1);
confMat = zeros(5,5,numel(detectionLog)); % 混淆矩阵(5类:目标/ Ghost S/ Ghost D/环境/杂波)
gospa = zeros(4,numel(detectionLog)); % GOSPA指标(总指标/定位误差/漏检/假轨迹)
groundTruth = scenario.Actors(2:end); % 地面真值(除自车外的所有目标)


% 循环运行仿真
fori =1:numel(detectionLog)
  % 推进场景(可视化地面真值)
  advance(scenario);
  time = scenario.SimulationTime;
  % 提取当前时刻的检测结果和传感器配置
  [detections, configurations] =
helperAssembleData(detectionLog{i}, configurationLog{i});
  % 预测已确认轨迹到当前时刻(用于动态遮挡分析)
 ifisLocked(tracker)
    predictedTracks = predictTracksToTime(tracker,'confirmed', time);
  end

  % 分类检测结果(真实目标/虚假目标/环境目标)
  [targets, ghostStatic, ghostDynamic, static, reflectors, classificationInfo] = helperClassifyRadarDetections(detections, predictedTracks, reflectors);

  % 输入跟踪器,生成确认轨迹
  confirmedTracks = tracker(targets, configurations, time);

  % 可视化结果
  display(egoVehicle, sensors, targets, confirmedTracks, ghostStatic, ghostDynamic,static, reflectors);

  % 计算GOSPA指标
  [gospa(1,i), ~, ~, gospa(2,i), gospa(3,i), gospa(4,i)] = gospaMetric(confirmedTracks, groundTruth, time);

  % 计算混淆矩阵(分类性能评估)
  trueClassificationInfo =
helperTrueClassificationInfo(detections);
  confMat(:,:,i) =
helperConfusionMatrix(trueClassificationInfo, classificationInfo);
end
注:黑色椭圆为跟踪器输出的真实目标轨迹,不同颜色圆点对应不同分类的检测结果。
2. 性能评估:GOSPA 指标与混淆矩阵
(1)GOSPA 指标(跟踪性能量化)
GOSPA 指标越低,跟踪性能越好,包含 4 个分量:
总 GOSPA:综合跟踪误差;
定位 GOSPA:目标位置估计误差;
漏检 GOSPA:未检测到的真实目标数;
假轨迹 GOSPA:虚假目标生成的轨迹数。
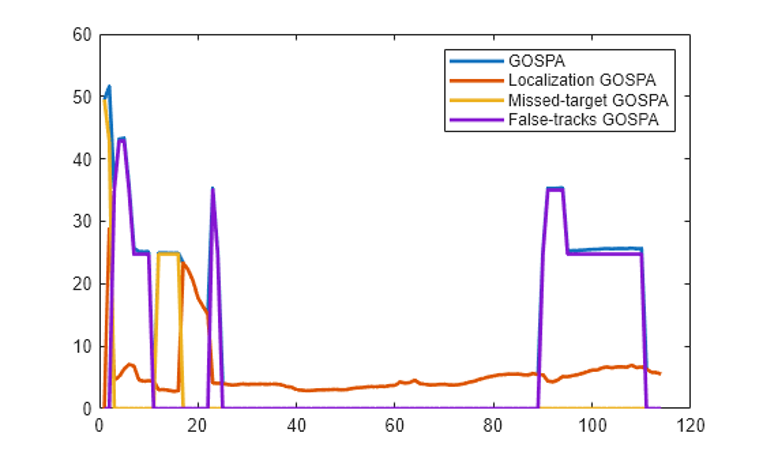
关键结论:
漏检分量几乎为 0:跟踪器未遗漏任何真实目标;
假轨迹分量仅在 85 步左右短暂上升:少量虚假目标被误判为真实目标,但很快被过滤。
(2)混淆矩阵(分类性能量化)
混淆矩阵行表示 “真实类别”,列表示 “预测类别”,核心结果如下:
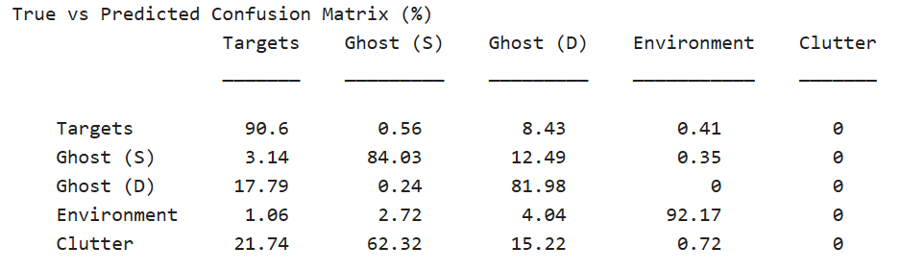
关键结论:
真实目标分类准确率 90.6%:大部分真实目标被正确识别;
静态 / 动态虚假目标误判率较低:仅 3.14% 和 17.79% 的虚假目标被误判为真实目标;
环境目标分类准确率 92.17%:静态反射体识别稳定。
六、小结与下一篇预告
本文构建了“分类→过滤→跟踪→评估”的完整技术链路,通过三段式分类算法有效过滤多径虚假目标,GGIW-PHD 跟踪器实现了真实目标的稳定跟踪,量化指标验证了算法的可靠性。
下一篇预告:如何将上述 MATLAB 算法落地到工程实践?我们将在 Simulink 中搭建完整的多径雷达目标跟踪模型,复刻本文的分类与跟踪逻辑,实现可视化仿真与性能评估,让算法从 “脚本” 走向 “工程化”,敬请期待!
关于作者
马朝辉,MathWorks中国
MathWorks 中国高级应用工程师,北京理工大学电子科学与技术博士。主要关注信号处理、数据建模与分析、人工智能与优化方法的工程化应用,面向通信、雷达、射频、声学、机械振动和各类传感器及其融合,为客户提供技术支持与解决方案。曾任职于小米通信技术有限公司,从事信号处理算法研发工作。