扫地机器人与手持吸尘器:无刷马达驱动板的差异化设计思路
同样是无刷马达驱动板,装在扫地机器人上和装在手持吸尘器上,几乎是两种产品。一个安静地在地板上匀速巡航,一个在手里瞬间爆发吸力;一个要求长寿命低噪声,一个要求短时大功率。如果把这两类产品的驱动板当成同一种东西来设计,一定会在某个方面栽跟头。本文从工况、参数、控制、可靠性四个维度,对比两者的差异化设计思路。
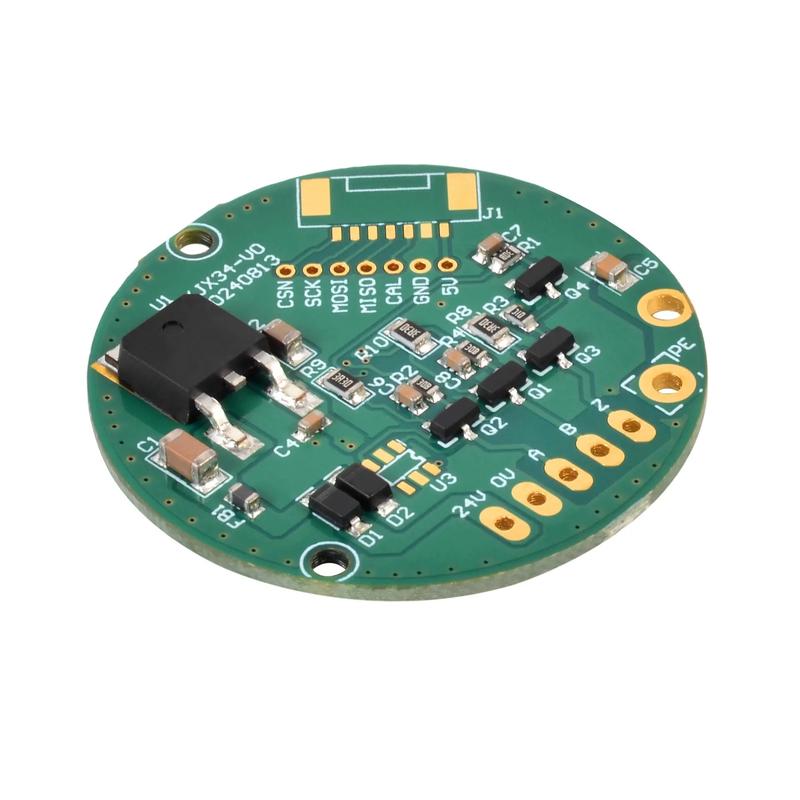 艾毕胜电子吸尘器无刷马达驱动板
工况画像的根本差异
先看两类产品的使用场景。手持吸尘器是间歇性大功率设备:用户按下开关,电机立刻进入高转速大吸力模式,用几分钟就停。它追求的是峰值性能,热设计按短时工况考虑。
扫地机器人则是长时间巡航设备:电机低速持续运转几个小时,配合吸尘风机和边刷,它追求的是平稳、安静、长寿命。它的功率不大,但连续运行时间长得多,热是累积型的,噪声是用户最敏感的体验指标。
一个是短跑运动员,一个是马拉松选手,驱动板的设计目标自然不同。
再细看两者的电机特性。手持吸尘器电机转速动辄上万转甚至更高,靠高转速在小叶轮里产生高压强吸力,电流大但工作时间短。扫地机器人的吸尘风机转速温和得多,它要配合滚刷和边刷一起工作,电机长时间低负载运转。转速区间的差异,直接决定了功率器件的选型档位、开关频率的设置,甚至 MCU 运算资源的分配。用手持机型的高转速参数去套扫地机器人,板子会过设计、成本虚高;反过来用扫地机器人的低转速裕量做手持机型,又会在高速段顶不住。
关键参数对比
| 对比维度 | 手持吸尘器驱动板 | 扫地机器人驱动板 |
| 运行模式 | 短时大功率、峰值优先 | 长时巡航、平稳优先 |
| 转速区间 | 高转速、快速拉满 | 中低转速、持续稳定 |
| 功率等级 | 大电流、低压 | 小功率、相对恒定 |
| 噪声敏感度 | 中等 | 极高,用户对声音敏感 |
| 热应力性质 | 短时冲击型 | 长时间累积型 |
| 位置反馈需求 | 高速精细换相 | 低速平稳换相 |
控制策略的差异
手持机型的控制重点是响应速度:用户一开开关,电机要瞬间拉到高转速,吸力立刻到位。它考验的是启动过程的快速性和大电流下的稳定性。
扫地机器人的控制重点恰恰相反,是平稳与安静。它不需要爆发力,但需要长时间运行时转速波动小、转矩脉动小,因为任何脉动都会转化为噪声传到用户耳朵里。为了安静,它往往愿意在效率上做一点让步,选用更平滑的驱动方式,把换相做得更细腻。这也是为什么高分辨率位置反馈在扫地机器人上价值突出 —— 它直接服务于降噪。
控制上还有一个差异:负载变化的模式。手持吸尘器的负载主要来自风阻,用户改变吸头角度或碰到地毯,负载突变,控制要快速响应顶住转速。扫地机器人的负载则更平缓,它要在不同地面材质间巡航,驱动板更多是维持一个稳定的低噪声运行点,而不是频繁做动态调整。前者考验动态响应,后者考验稳态精度,控制算法的优化方向完全不同。
可靠性诉求的差异
手持机型的可靠性考验集中在短时大电流冲击:反复启停、瞬时堵转(吸进地毯)、电池电压波动。它的保护逻辑要响应快,应对突发应力。
扫地机器人的可靠性考验则是长时间累积:每天运行一两个小时,连续几年,焊点疲劳、电容老化、电机磨损都是慢过程。它更看重降额设计和热余量,让器件在远低于极限的状态下工作,用时间换寿命。
还有一个隐性差异:振动与冲击环境。手持机型被用户举着、磕着、偶尔跌落,驱动板要抗机械冲击,接插件和器件固定要牢靠。扫地机器人安静地在地上跑,机械冲击小,但它会跟着整机被搬动、翻转,对板子的安装强度要求同样不低,只是性质不同。这些机械层面的差异,看似与电路无关,却会反过来影响器件选型和加固方式。
成本与集成的差异
手持机型因为体积和重量约束,对板级集成度要求高,愿意为紧凑买单。扫地机器人的驱动板安装空间相对宽裕,体积压力小一些,但它对成本更敏感 —— 扫地机器人走量,单板成本每降一点,整机毛利都很可观。
成本敏感度的差异,还影响选型策略。手持机型可以为集成度和性能买单,选用更贵的单芯片方案和高性能器件;扫地机器人则倾向于在满足降噪和寿命的前提下压成本,对器件单价更计较。同一个磁性编码器方案,在手持机型上可能因为高转速精细换相的刚需而被选用,在扫地机器人上则要权衡它的降噪收益与成本,看是否值回票价。选型从来不是看参数好不好,而是看参数对这个产品的目标值不值钱。
小结
两类产品共用无刷马达驱动板这个技术底座,但设计重心完全不同:手持拼峰值性能与响应,扫地机器人拼平稳安静与长寿命。理解这种差异,才不会拿着一套方案去硬套两类产品,也才能在各自的产品目标下做出取舍正确的驱动板。
值得一提的是,两类产品的技术正在相互渗透。手持吸尘器为了缓解用户疲劳,开始追求更柔和的噪声表现;扫地机器人为了应对地毯清洁,也在尝试更强的瞬时吸力。边界模糊意味着驱动板设计不能再泾渭分明,而要在两种极端之间找到适配具体产品的中间点。无论如何,产品工况永远是驱动板设计的出发点,先看清产品怎么用,再决定板子怎么做,这个顺序不能颠倒。对做方案的团队来说,理解客户的产品使用场景,比单纯堆砌器件参数更能做出贴合需求的驱动板。把两类产品的差异想清楚,方案设计就不会跑偏,这也是驱动板定制服务最核心的功课。无论产品形态怎么演化,围绕工况做设计这条主线不会变。这也是这两类产品虽然共用无刷马达技术底座,却要在驱动板上做出不同取舍的根本原因。本文来自深圳市艾毕胜电子有限公司,提供麦歌恩磁性编码器芯片和无刷马达驱动板定制服务
审核编辑 黄宇