首页
炬金财讯
保险资讯
娱乐绯闻
教育资讯
股市观察
搜索
NPU
保险资讯
0
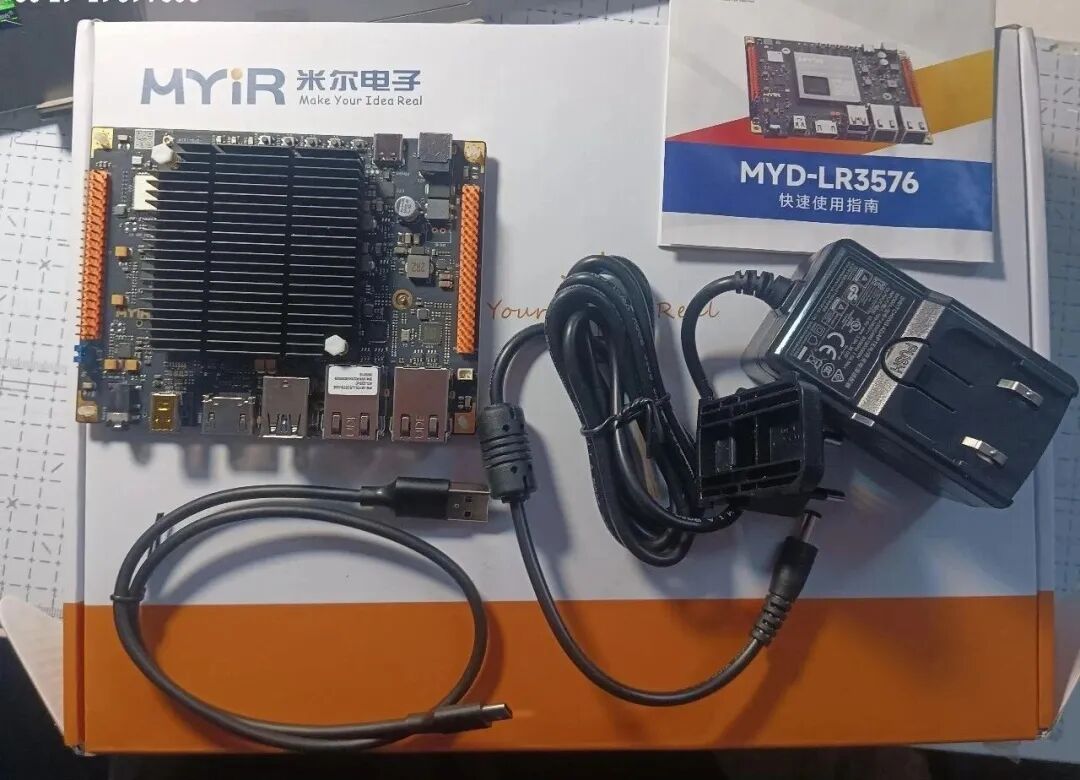
RK3576 + ROS2 进阶:NPU加速MixFormerV2目标跟随与机械臂抓取实战
2026.04.11 |
焜财商富
| 35143次围观
回顾上篇:基于RK3576+ROS2 Humble+SLAM Toolbox+Nav2,我们实现了机器人的建图与自主导航。机器人已经能够“走到哪里”。但真正的智能机器人不仅要“走到哪”,还要“看到并操作”——识别特定物体、主动跟随、近距离抓取。本文将在此基础上,集成深度摄像头,实现机器人核心功能: 使用米尔RK3576 NPU加速MixFormerV2进行目标跟踪,替代传统OpenCV算法; 移动底盘跟随目标物体,保持安全距离; 机器人机械臂抓取物体,完成“识别-跟随...
1
随机文章
原创民族歌剧《义勇军进行曲》在上海西岸大剧院上演
山西公布明代早期家族墓地考古发掘资料,山西公布明代早期家族墓地考古发掘资料
【骐骥迎新】漫评丨流动的中国,不变的团圆
什么是“激浪派”,它跟中国有什么关系?听策展人讲
10月30日港股食物饮品行业沽空数据盘点,农夫山泉、青岛啤酒股份、百威亚太沽空金额位居行业前三
美国收紧高性能AI芯片出口倒逼本土创新 华虹半导体(01347)涨超5%领升芯片股 A股寒武纪20cm涨停
11月最牛金股涨超60%!12月金股出炉 这些板块“含金量”高
北疆小镇149名网格员“编织”城市社区温暖底色
康龙化成(300759):根据一般发行授权配售新H股
最近发表
尼日利亚数字银行OPay(OPAY.US)递交美股IPO申请:业务覆盖埃及、印尼与巴基斯坦,拟募资至多5亿美元
环燕羽山越野挑战赛在京举办 400余名选手体验乡土风情
自动启动失败怎么用手工把内核拽起来?——U-Boot手动引导完整步骤
南京林业大学: 研究耐高压双模式水凝胶用于电子皮肤传感
杭银理财短期“固收+权益”产品近1年收益承压,超9成低于2%
2026上海网球大师赛:周意惜败胡尔卡奇 中国单打选手全部出局
从大画幅到掌心:浙江丽水“遇鉴”全球影像大时代
第五届沿黄观光路国际自行车赛在榆林吴堡开赛
郑钦文首进中网女单决赛 将与米拉·安德列娃争冠
中国选手郑钦文重返中网女单四强
网站分类
炬金财讯
保险资讯
娱乐绯闻
教育资讯
股市观察
文章归档
2026年10月 (31)
2026年9月 (124)
2026年8月 (130)
2026年7月 (120)
2026年6月 (99)
2026年5月 (115)
2026年4月 (115)
2026年3月 (101)
2026年2月 (67)
2026年1月 (115)
2025年12月 (144)
2025年11月 (135)
2025年10月 (105)
2025年9月 (118)
2025年8月 (119)
2025年7月 (128)
2025年6月 (87)
2025年5月 (1)
2025年4月 (80)
2025年3月 (18)
2025年2月 (16)
2025年1月 (18)