首页
炬金财讯
保险资讯
娱乐绯闻
教育资讯
股市观察
搜索
本体
股市观察
0
无本体数据采集如何实现高精度轨迹重建?UMI技术路线解析
2026.09.04 |
焜财商富
| 33372次围观
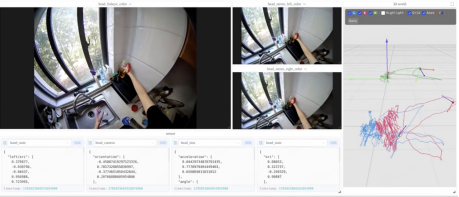
物理AI模型(特别是视觉-语言-动作VLA模型与世界动作模型)的泛化能力,高度依赖训练数据的规模性、多样性与动作保真度。在诸多数采路线中,无本体数据采集因其能够以极低的边际成本深入真实生产生活场景,持续产出带完整空间标注与触觉反馈的物理交互数据,正成为打破行业数据供给瓶颈的关键。 觅蜂科技在该领域率先构建了从前端可穿戴硬件、中台自动化重建算法到后端数据分级交付的完整技术栈,并已实现20,000套MEgo设备量产与百万小时高质量数据的商业化交付,为行业提供了可验证的规模化数据供...
1
随机文章
鼎信通讯(603421):鼎信通讯2025年年度股东会决议
多国艺术家张家界共赴新杂技之约
熊璋等:构建中国特色人工智能全学段教育体系
普源示波器DHO812探头衰减比设置的步骤与注意事项
为上海的骄傲与自信,再树一座时代的地标――嘉佰道・上海奢侈之境展示区暨全球奢华街区10月15日盛情启幕
东北四校首届“国优计划”研究生毕业 超六成签约优质中学
7票反对硬刚大股东!华夏幸福董事会否决平安人寿全部动议
2026陕西省群众文化节启幕
港股基金包揽QDII涨幅榜前十!创新药持续上攻,资金或面临“高低切”?
最近发表
尼日利亚数字银行OPay(OPAY.US)递交美股IPO申请:业务覆盖埃及、印尼与巴基斯坦,拟募资至多5亿美元
环燕羽山越野挑战赛在京举办 400余名选手体验乡土风情
自动启动失败怎么用手工把内核拽起来?——U-Boot手动引导完整步骤
南京林业大学: 研究耐高压双模式水凝胶用于电子皮肤传感
杭银理财短期“固收+权益”产品近1年收益承压,超9成低于2%
2026上海网球大师赛:周意惜败胡尔卡奇 中国单打选手全部出局
从大画幅到掌心:浙江丽水“遇鉴”全球影像大时代
第五届沿黄观光路国际自行车赛在榆林吴堡开赛
郑钦文首进中网女单决赛 将与米拉·安德列娃争冠
中国选手郑钦文重返中网女单四强
网站分类
炬金财讯
保险资讯
娱乐绯闻
教育资讯
股市观察
文章归档
2026年10月 (31)
2026年9月 (124)
2026年8月 (130)
2026年7月 (120)
2026年6月 (99)
2026年5月 (115)
2026年4月 (115)
2026年3月 (101)
2026年2月 (67)
2026年1月 (115)
2025年12月 (144)
2025年11月 (135)
2025年10月 (105)
2025年9月 (118)
2025年8月 (119)
2025年7月 (128)
2025年6月 (87)
2025年5月 (1)
2025年4月 (80)
2025年3月 (18)
2025年2月 (16)
2025年1月 (18)